PiddEngineUnit — двигатель с командами «больше/меньше»
PiddEngineUnit запускает двигатель и регулирует процесс двумя дискретными командами: увеличить и уменьшить. Он подходит оборудованию, у которого есть отдельный вход пуска и входы изменения скорости или мощности. Числового аналогового задания узел не выдаёт.
Если ПЧ принимает частоту аналоговым сигналом, выбирайте PidEngineUnit. Если нужен только пуск и останов, достаточно EngineUnit.
Как устроен узел
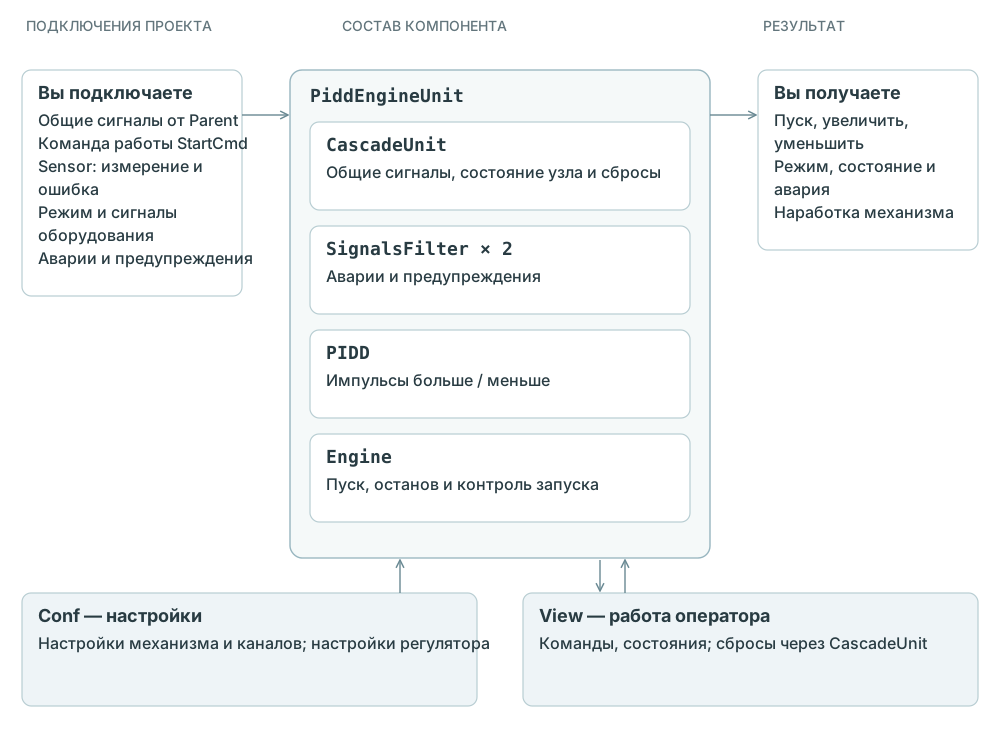
Все части внутри рамки уже входят в узел. Общие сигналы подключите через Parent. Сброс аварий и наработки выполняйте только через встроенный CascadeUnit. Sensor добавляется отдельно; укажите его ID в SensId.
Первое подключение
Заполняйте пример в таблице «Параметры» (Params) добавленного компонента. Как добавить компонент и где искать настройки.
Вентилятор K31 поддерживает давление по PT101. Его привод принимает «пуск», «увеличить» и «уменьшить». Sensor PT101 настроен в паскалях. Зададим уставку 300 Па.
1. Подключите привод
| Параметр | Значение для примера |
|---|---|
Id |
K31 |
Comment |
Вентилятор поддержания давления |
Parent |
CabinetController_Inst |
StartCmd |
bVentilationDemand |
EngState |
bK31Running |
EngStartOut |
qK31Start |
SensId |
PT101 |
PIDDUpOut |
qK31Increase |
PIDDDownOut |
qK31Decrease |
bVentilationDemand — команда вентиляции, остальные имена — сигналы вашего привода. Замените их именами переменных своего проекта. Оставьте EngLocal = false, EngRemote = true, если местное управление не нужно.
Ошибка PT101 уже предусмотрена в аварийном канале 8. Неиспользуемые обычные каналы отключите пустыми ID.
2. Настройте контроль и уставку
| Настройка | Значение для примера |
|---|---|
Conf.K31_Engine_bStateControlBypass |
false |
Conf.K31_Engine_diStateControlTime |
5 с |
Conf.K31_PIDD_fSP |
300.0 Па |
Conf.K31_PIDD_fDB |
20.0 Па |
Conf.K31_PIDD_fSR |
3.0 с |
При положительном Kp низкое давление вызывает команду увеличения, высокое — уменьшения. Kp, Ti и Td подберите по реакции оборудования. В PIDD показано, как длительность импульсов зависит от расчёта регулятора.
3. Как это будет работать
После команды вентиляции узел выдаёт пуск и ждёт подтверждения работы. В автоматическом режиме работающего двигателя регулятор подаёт импульсы увеличения или уменьшения. Вблизи уставки корректирующие команды прекращаются.
При снятии запроса двигатель останавливается. Узел снимает выходы «больше/меньше», но не выдаёт отдельную команду вернуть скорость или мощность к нулю. Начальное задание и поведение после останова определяются самим приводом.
Ручное управление
С панели доступны ручной пуск и останов двигателя. Регулятор в этом режиме не выдаёт импульсы. Отдельных ручных команд «больше/меньше» в PiddEngineUnit нет. Если они нужны оператору, их следует предусмотреть в управлении самим приводом.
Аварии и подтверждение запуска
Если двигатель не подтвердил запуск за заданное время или подтверждение надолго пропало во время работы, команда пуска снимается и фиксируется авария. Внешняя авария, экстренный останов и отсутствие питания также запрещают пуск. После внешней аварии или ошибки контроля требуется сброс узла.
Канал 8 контролирует ошибку Sensor в автоматическом режиме. Его срабатывание останавливает двигатель и импульсное регулирование. После восстановления датчика сбросьте узел через CascadeUnit.
Автоматическое регулирование начинается после подтверждения работы двигателя. Поэтому привод должен уметь запуститься со своим начальным заданием, до первых импульсов увеличения.
Участие в группе
CascadeUnit уже встроен. Чтобы группа выбирала этот агрегат, укажите его ID в Cascade и передайте соответствующую команду группы в StartCmd. Значение Power может сообщать группе фактическую нагрузку, если она нужна для выбора числа агрегатов.
Состав узла
Эти части уже соединены внутри компонента; добавлять их повторно не нужно.
| Экземпляр для примера | Описание части | Для чего нужен |
|---|---|---|
K31_Flts_SgnlsFltr_Inst |
SignalsFilter | Обрабатывает аварийные причины. |
K31_Wrns_SgnlsFltr_Inst |
SignalsFilter | Обрабатывает предупреждения. |
K31_CascadeUnit_Inst |
CascadeUnit | Связывает механизм с группой и передаёт сбросы. |
K31_Engine_Inst |
Engine | Управляет двигателем и проверяет запуск. |
K31_PIDD_Inst |
PIDD | Рассчитывает импульсы увеличения и уменьшения. |
Аварии и предупреждения
Узел может обработать до восьми аварий и до восьми предупреждений. Для каждой причины есть свой канал. Аварии передаются в управление механизмом; предупреждения только сообщают о состоянии и сами его не останавливают.
Для каждого нужного канала укажите обозначение, понятное название и сигнал неисправности. Выберите, когда проверять сигнал и нужен ли сброс оператором. TRUE на входе означает неисправность; если контакт работает наоборот, используйте NOT. У ненужных каналов оставьте ID пустым. Если первый канал тоже не нужен, удалите его заготовки _ID_ и _DI_.
| Поля канала | Что указать |
|---|---|
FltIdN, WrnIdN |
ID причины: например, VFD_FAULT или SERVICE |
FltCommentN, WrnCommentN |
Понятное название причины |
FltInN, WrnInN |
Сигнал причины: TRUE — авария или предупреждение присутствует |
FltEnableN, WrnEnableN |
Когда проверять канал; для постоянного контроля — true |
FltAutoResetN, WrnAutoResetN |
false — сохранить до сброса; true — снять после исчезновения причины |
N — номер от 1 до 8. У обычного первого аварийного канала начальные значения: _ID_, авария, _DI_, true, false. У первого предупредительного: _ID_, предупреждение, _DI_, true, true. Остальные обычные каналы пустые; при добавлении заполните все пять полей.
Канал 8 — ошибка датчика регулирования
Восьмой аварийный канал уже выделен для ошибки Sensor, указанного в SensId. Оставьте его для этой задачи: от него также зависит работа регулятора. Для остальных аварий используйте места 1–7.
| Параметр | По умолчанию | Назначение |
|---|---|---|
FltId8 |
REG_SENSOR_ERROR |
ID ошибки датчика. Пустой ID отключает этот канал. |
FltComment8 |
Ошибка датчика регулирования |
Название ошибки. |
FltIn8 |
Пусто | Пусто — автоматически взять SensId_Sensor_Inst.out_bError. Можно указать другой сигнал ошибки. |
FltEnable8 |
Пусто | Пусто — проверять в автоматическом режиме механизма. Можно задать другое условие. |
FltAutoReset8 |
false |
По умолчанию ошибка сохраняется до сброса. |
Переход в ручной режим запрещает новое срабатывание этого канала при стандартном разрешении. Уже записанную аварию он не снимает: нужен сброс.
Задержка, шунт и сброс
Задержка отсекает кратковременный сигнал. Шунт исключает отдельный канал из проверки и сразу снимает его срабатывание. Сам механизм при этом может сохранять свою аварию до сброса.
При AutoReset = false сообщение остаётся после исчезновения неисправности. Оператор должен выполнить сброс. Он сработает, когда неисправность устранена или проверка канала запрещена. Одного снятия разрешения проверки для очистки такого сообщения недостаточно.
Сброс аварий выполняйте только через встроенный CascadeUnit: команда передаётся и фильтрам, и механизму. Через него же выполняется сброс наработки всего узла.
Например, для Id = K31, FltId1 = VFD_FAULT и WrnId1 = SERVICE создаются:
| Настройка | Тип | Начальное значение | Назначение |
|---|---|---|---|
Conf.K31_Flts_SgnlsFltr_VFD_FAULT_diDelay |
DINT |
0 |
Задержка срабатывания, с |
Conf.K31_Flts_SgnlsFltr_VFD_FAULT_bBypass |
BOOL |
false |
TRUE — шунт канала |
Conf.K31_Wrns_SgnlsFltr_SERVICE_diDelay |
DINT |
0 |
Задержка срабатывания, с |
Conf.K31_Wrns_SgnlsFltr_SERVICE_bBypass |
BOOL |
false |
TRUE — шунт канала |
У всех объявленных каналов создаётся такая пара настроек. В имени Conf используется ID причины, а в имени результата — номер места: например, K31_Flts_SgnlsFltr_Inst.out_Signal1_bQ. Один выход фильтра можно использовать в нескольких компонентах. Подробности — в SignalsFilter.
Индивидуальные и общие настройки
Чтобы у механизма были свои настройки, оставьте поля выбора общего набора пустыми. Если нескольким механизмам нужны одинаковые настройки, укажите в этих полях одно имя, например Common. Изменение общей настройки будет действовать на каждый из них. В таблице показано, какие настройки можно объединить.
| Поле Params | Раздел | Пример при пустом поле | Пример при значении Common |
|---|---|---|---|
EngConf |
Engine | Conf.K31_Engine_diStateControlTime |
Conf.Common_Engine_diStateControlTime |
PIDDConf |
PIDD | Conf.K31_PIDD_fSP |
Conf.Common_PIDD_fSP |
Шунт подтверждения двигателя всегда индивидуальный: Conf.K31_Engine_bStateControlBypass. Его имя и комментарий относятся к конкретному двигателю, даже при общем EngConf.
Настройки каналов аварий и предупреждений, ручные команды и состояния также остаются у каждого узла свои.
Параметры компонента — Params
Поля аварийных и предупредительных каналов приведены в разделе «Аварии и предупреждения».
| Параметр | По умолчанию | Назначение |
|---|---|---|
Id |
_ID_ |
ID узла. По нему создаются имена его состояний, команд и индивидуальных настроек. |
Comment |
Комментарий |
Название конкретного насоса, клапана или группы. |
Parent |
CabinetController_Inst |
Компонент общего управления шкафом. Передаёт питание, экстренный останов и сбросы. |
StartCmd |
false |
Команда автоматической работы узла: TRUE — работать, FALSE — остановить. Смысл для данного узла показан в примере выше. |
EStopExtra |
false |
Дополнительный экстренный останов этого двигателя; TRUE запрещает работу. |
$CasUnit |
Элемент каскада |
Название раздела параметров; также используется в комментариях. |
Power |
0.0 |
Мощность или частота для каскада. Если контроль нагрузки не нужен, оставьте 0.0. |
$Eng |
Двигатель |
Название раздела параметров; также используется в комментариях. |
EngConf |
Пусто | ID набора настроек этого раздела. Пусто — использовать Id узла; одинаковый ID — общие настройки. |
EngConfComment |
Пусто | Название набора настроек. При пустом поле используется название узла и, где предусмотрено, раздела. |
EngLocal |
false |
Признак местного управления двигателем. Имеет приоритет над дистанционным. |
EngLocalControlByPLC |
false |
FALSE — в местном режиме Engine следует за фактической работой. TRUE — использует команды пуска и останова; отдельные местные кнопки в Units не подключены. |
EngRemote |
true |
Разрешение дистанционного управления. При TRUE доступны автоматический и ручной режимы. |
EngState |
false |
Подтверждение работы двигателя от контактора или ПЧ. |
EngStartOut |
_DO_START_ |
Выход команды пуска двигателя. |
$PIDD |
Регулятор |
Название раздела параметров; также используется в комментариях. |
PIDDConf |
Пусто | ID набора настроек этого раздела. Пусто — использовать Id узла; одинаковый ID — общие настройки. |
PIDDConfComment |
Пусто | Название набора настроек. При пустом поле используется название узла и, где предусмотрено, раздела. |
SensId |
_ID_ |
ID компонента Sensor. Его измерение используется регулятором, а ошибка — аварийным каналом 8. |
PIDDUpOut |
_DO_UP_ |
Дискретный выход увеличения мощности или скорости. |
PIDDDownOut |
_DO_DOWN_ |
Дискретный выход уменьшения мощности или скорости. |
$Flts |
Аварии |
Название раздела параметров; также используется в комментариях. |
FltComment |
аварии |
Общее название группы аварий в комментариях каналов. |
$Wrns |
Предупреждения |
Название раздела параметров; также используется в комментариях. |
WrnComment |
предупреждения |
Общее название группы предупреждений в комментариях каналов. |
Настройки во время работы — Conf
Полные имена приведены для Id = K31 и пустых полей выбора общих настроек. В таблице указаны начальные значения. Для примера выше задайте значения из шагов подключения.
| Настройка | Тип | Начальное значение | Единицы | Назначение |
|---|---|---|---|---|
Conf.K31_Engine_diStateControlTime |
DINT |
1 |
с | Допустимое отсутствие сигнала работы при запуске, во время работы и задержки останова. |
Conf.K31_Engine_diStateConfirmTime |
DINT |
3 |
с | Сколько должен непрерывно присутствовать сигнал работы для подтверждения запуска. 0 отключает это ожидание. |
Conf.K31_Engine_diStartDelayTime |
DINT |
1 |
с | Пауза перед пуском в автоматическом режиме. |
Conf.K31_Engine_diStopDelayTime |
DINT |
1 |
с | Пауза перед штатным остановом в автоматическом режиме. |
Conf.K31_Engine_bStateControlBypass |
BOOL |
true |
— | TRUE — не проверять подтверждение работы. Настройка индивидуальная. |
Conf.K31_PIDD_fSP |
REAL |
0.0 |
ед. измерения | Значение, которое нужно поддерживать. |
Conf.K31_PIDD_fDB |
REAL |
0.0 |
ед. измерения | Полная ширина зоны около уставки, внутри которой регулятор не меняет задание. |
Conf.K31_PIDD_fSR |
REAL |
3.0 |
с | Период расчёта и повторения импульсов, с; должен быть больше нуля. |
Conf.K31_PIDD_fKp |
REAL |
1.0 |
— | Сила реакции регулятора на отклонение. Знак определяет направление регулирования. |
Conf.K31_PIDD_fTi |
REAL |
0.0 |
с | Параметр усиления реакции на сохраняющееся отклонение. 0 отключает эту составляющую. |
Conf.K31_PIDD_fTd |
REAL |
0.0 |
с | Реакция на изменение отклонения. 0 отключает эту составляющую. |
Команды оператора — View
| Тег | Тип | Действие |
|---|---|---|
View.K31_CascadeUnit_Inst_inout_bFaultReset |
BOOL |
Сброс аварий всего узла, включая фильтры: установить TRUE. |
View.K31_CascadeUnit_Inst_inout_bWorktimeReset |
BOOL |
Сброс наработки: установить TRUE; команда сбрасывается после обработки. |
View.K31_Engine_Inst_inout_iRemoteMode |
INT |
Выбор режима: 2 — ручной, 3 — автоматический. |
View.K31_Engine_Inst_inout_bStart |
BOOL |
Ручной пуск: установить TRUE. |
View.K31_Engine_Inst_inout_bStop |
BOOL |
Ручной останов: установить TRUE. |
Состояния и результаты для программы
| Поле экземпляра | Тип | Назначение |
|---|---|---|
K31_Engine_Inst.out_iMode |
INT |
Режим: 0 — отключён, 1 — местный, 2 — ручной, 3 — автоматический. |
K31_Engine_Inst.out_bEnableAutoControl |
BOOL |
Механизм доступен для автоматического управления. |
K31_Engine_Inst.out_bBlocked |
BOOL |
Обычное управление заблокировано. |
K31_Engine_Inst.out_bFault |
BOOL |
Зафиксированная авария механизма. |
K31_Engine_Inst.out_diWorktime |
DINT |
Наработка, ч. |
K31_Engine_Inst.out_bState |
BOOL |
Работа двигателя; при включённом шунте определяется без обратной связи. |
K31_CascadeUnit_Inst.out_bEnable |
BOOL |
Узел доступен группе. |
K31_CascadeUnit_Inst.out_bState |
BOOL |
Состояние работы, передаваемое группе; смысл описан выше. |
K31_Flts_SgnlsFltr_Inst.out_bQ |
BOOL |
Есть хотя бы одна сработавшая аварийная причина. |
K31_Wrns_SgnlsFltr_Inst.out_bQ |
BOOL |
Есть хотя бы одно предупреждение. |
K31_Flts_SgnlsFltr_Inst.out_Signal1_bQ |
BOOL |
Результат аварийного канала 1; для других каналов Signal2 … Signal8. |
K31_Wrns_SgnlsFltr_Inst.out_Signal1_bQ |
BOOL |
Результат предупредительного канала 1; для других каналов Signal2 … Signal8. |
K31_PIDD_Inst.out_bUp |
BOOL |
Импульс увеличения / открытия. |
K31_PIDD_Inst.out_bDown |
BOOL |
Импульс уменьшения / закрытия. |